Bu özellik size üyenin attığı tüm iletileri gösterme olanağı sağlayacaktır . Not sadece size izin verilen bölümlerdeki iletilerini görebilirsiniz
Mesajlar - Hasan ERTURK
1
« : 06 Eylül 2023, 17:11:39 »
Bilgisayar destekli uygulamalar (MESEM 12) dersi yýllýk planý
Bu iletiye teşekkür edenler: ugurozogul
2
« : 06 Eylül 2023, 16:11:33 »
Yeni formatta elektrik elektronik esaslarý (mesem) dersi yýllýk planý
Bu iletiye teşekkür edenler: accent754
3
« : 06 Eylül 2023, 14:30:42 »
Yeni formata göre elektrik elektronik ölçme (mesem) dersi yýllýk planý
Bu iletiye teşekkür edenler: keskin66, jordan61, alibaba44
4
« : 06 Eylül 2023, 13:51:21 »
Yeni formatta kontrol panolarý dersi yýllýk planý.
Bu iletiye teşekkür edenler: etmk
5
« : 05 Eylül 2023, 22:15:28 »
Yeni formatta endüstriyel kontrol ve arýza analizi dersi (mesem) yýllýk plan
Bu iletiye teşekkür edenler: gazili_bilal
6
« : 05 Eylül 2023, 18:38:58 »
Yeni formata göre seçmeli ileri mikrodenetleyiciler dersi yýllýk planý.
Bu iletiye teşekkür edenler: ayniyen
7
« : 17 Nisan 2022, 14:15:10 »
Merhaba. 4 yýl kadar uzun zaman oldu smf ile ilgilenmiyorum artýk. Destek sitesini de kapattým. Hepsi oradaydý. Elimde hazýrda kaynak yok maalesef. Yeniden bakýp yapmak gerek.
Bu iletiye teşekkür edenler: winstroy
8
« : 05 Eylül 2021, 16:08:11 »
Bilgisayarlý elektrik tesisat proje çizimi 2021 2022 yýllýk planý. Cuma gününe göre hazýrlandý.
Bu iletiye teşekkür edenler: yusuef06
9
« : 03 Eylül 2021, 23:01:07 »
Temel elektrik elektronik atölyesi dersi yýllýk planý 2021 2022 öðretim yýlý
Bu iletiye teşekkür edenler: yusuef06
10
« : 25 Nisan 2021, 18:07:26 »
 int pot_pin = A0; //Potansiyometreyi A0 pinine tanýmlýyoruz
int ileri_pin = 5;
int geri_pin = 3;
int pwm_pin = 9;
// DEGISKENLER
int pot_deger = 0;
int hiz = 0;
int voltaj = 0;
void setup()
{
pinMode(pot_pin, INPUT);
pinMode(ileri_pin, OUTPUT);
pinMode(geri_pin, OUTPUT);
pinMode(pwm_pin, OUTPUT);
Serial.begin(9600);
}
void loop()
{
pot_konumunu_oku_degerlendir();
}
void pot_konumunu_oku_degerlendir()
{
pot_deger = analogRead(pot_pin);
voltaj = map(pot_deger, 0, 1023, 0, 5000);
Serial.print(" Voltaj: "); Serial.print(voltaj); Serial.print(" mV ");
if(pot_deger < 10) {hiz = 180; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 10 && pot_deger < 102) {hiz = 195; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 102 && pot_deger < 207) {hiz = 210; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 207 && pot_deger < 307) {hiz = 225; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 307 && pot_deger < 409) {hiz = 240; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 409 && pot_deger < 500) {hiz = 255; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 500 && pot_deger < 524) {hiz = 0; dur(); Serial.print(" HIZ: "); Serial.println(hiz);}
if(pot_deger >= 524 && pot_deger < 614) {hiz = 180; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 614 && pot_deger < 716) {hiz = 195; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 716 && pot_deger < 818) {hiz = 210; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 818 && pot_deger < 920) {hiz = 225; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 920 && pot_deger < 1013) {hiz = 240; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 1013) {hiz = 255; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
}
void ileri_git()
{
digitalWrite(ileri_pin, HIGH);
digitalWrite(geri_pin, LOW);
analogWrite(pwm_pin, hiz);
}
void geri_git()
{
digitalWrite(ileri_pin, LOW);
digitalWrite(geri_pin, HIGH);
analogWrite(pwm_pin, hiz);
}
void dur()
{
digitalWrite(ileri_pin, LOW);
digitalWrite(geri_pin, LOW);
digitalWrite(pwm_pin, LOW);
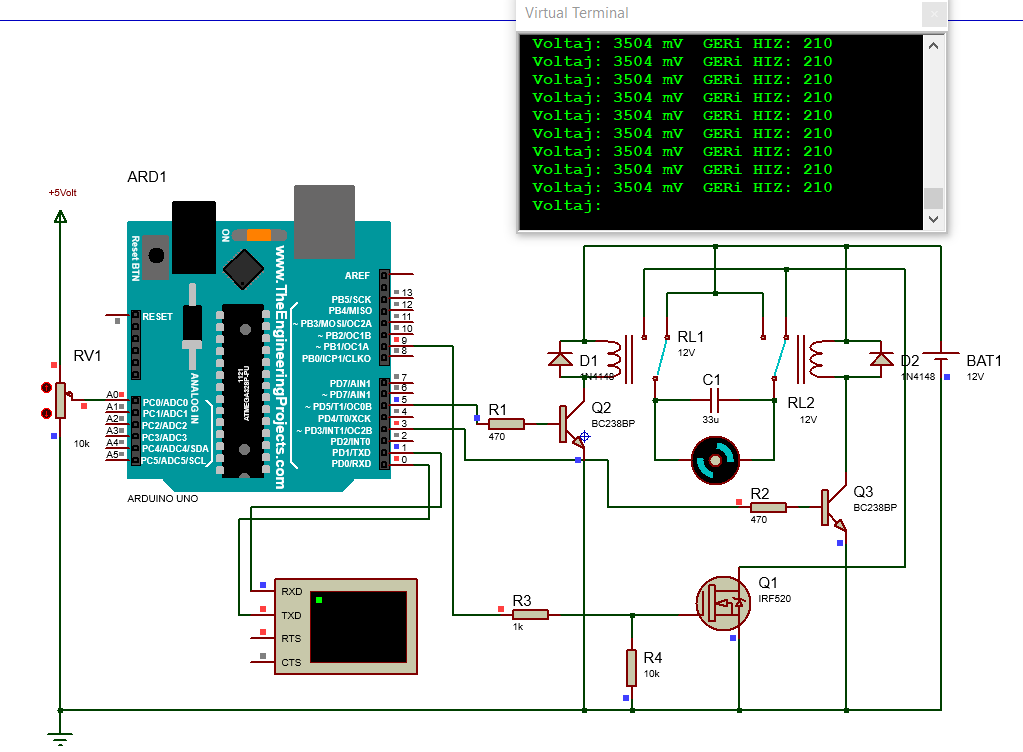
}Bu da röleli ve mosfetli tasarým. Röleler ileri ya da geri yön için motora yol verir. Mosfet ise arduinodan gelen pwm sinyaline göre ile motor hýzýný ayarlar. Daha önce verdiðim devreden daha saðlýklý çalýþýr. Diðerinde 5 Volt motor kullanmak gerek. Bunda farklý voltajlarda çalýþan motorlarý kullanýlabilir.
Bu iletiye teşekkür edenler: uzunberat
11
« : 25 Nisan 2021, 02:27:14 »
Analog A0 pininden bir potansiyometre üzerindeki gerilim deðerleri okunacak ve motor hýz kontrolü yapýlacaktýr. Potansiyometre üzerinde okunan deðer 0-5V arasýnda ölçeklendirilmelidir. 0V-2.5V arasýnda belirli bir yönde dönen motor, 2.5V-5V arasýnda gerilim deðerlerinde tam tersi yönde dönmelidir. Motorunuzun hýzý her 0.5V aralýkta biraz daha hýzlanmalýdýr. (0-0.5V arasýnda belli bir hýzda, 0.5-1V arasýnda daha hýzlý olacak þekilde 2.5V’a kadar hýzlanmalýdýr. 2.5V’un üzerinde ise diðer dönme yönünde yine ayný gerilim aralýðý ile hýzý giderek artmalýdýr.)  int pot_pin = A0; //Potansiyometreyi A0 pinine tanýmlýyoruz
int ileri_pin = 5;
int geri_pin = 3;
// DEGISKENLER
int pot_deger = 0;
int hiz = 0;
int voltaj = 0;
void setup()
{
pinMode(pot_pin, INPUT);
pinMode(ileri_pin, OUTPUT);
pinMode(geri_pin, OUTPUT);
Serial.begin(9600);
}
void loop()
{
pot_konumunu_oku_degerlendir();
}
void pot_konumunu_oku_degerlendir()
{
pot_deger = analogRead(pot_pin);
voltaj = map(pot_deger, 0, 1023, 0, 5000);
Serial.print(" Voltaj: "); Serial.print(voltaj); Serial.print(" mV ");
if(pot_deger < 10) {hiz = 180; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 10 && pot_deger < 102) {hiz = 195; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 102 && pot_deger < 207) {hiz = 210; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 207 && pot_deger < 307) {hiz = 225; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 307 && pot_deger < 409) {hiz = 240; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 409 && pot_deger < 500) {hiz = 255; ileri_git(); Serial.print(" iLERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 500 && pot_deger < 524) {hiz = 0; dur(); Serial.print(" HIZ: "); Serial.println(hiz);}
if(pot_deger >= 524 && pot_deger < 614) {hiz = 180; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 614 && pot_deger < 716) {hiz = 195; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 716 && pot_deger < 818) {hiz = 210; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 818 && pot_deger < 920) {hiz = 225; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 920 && pot_deger < 1013) {hiz = 240; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
if(pot_deger >= 1013) {hiz = 255; geri_git(); Serial.print(" GERi HIZ: "); Serial.println(hiz);}
}
void ileri_git()
{
analogWrite(ileri_pin, hiz);
digitalWrite(geri_pin, LOW);
}
void geri_git()
{
digitalWrite(ileri_pin, LOW);
analogWrite(geri_pin, hiz);
}
void dur()
{
digitalWrite(ileri_pin, LOW);
digitalWrite(geri_pin, LOW);
}
Bu iletiye teşekkür edenler: uzunberat
12
« : 24 Nisan 2021, 21:08:24 »
<a href="http://temrinlerim.org/pdf/1_dogru_akim.pdf" target="_blank">http://temrinlerim.org/pdf/1_dogru_akim.pdf</a>
Bu iletiye teşekkür edenler: huseyinhg
13
« : 12 Aralık 2020, 14:12:26 »
<a href="http://temrinlerim.org/pdf/7_eviren_yukseltec.pdf" target="_blank">http://temrinlerim.org/pdf/7_eviren_yukseltec.pdf</a>
Bu iletiye teşekkür edenler: taha126@gmail.com
14
« : 12 Aralık 2020, 14:11:39 »
<a href="http://temrinlerim.org/pdf/6_sinyal_jeneratoru_kullanýmý.pdf" target="_blank">http://temrinlerim.org/pdf/6_sinyal_jeneratoru_kullanýmý.pdf</a>
Bu iletiye teşekkür edenler: taha126@gmail.com
15
« : 12 Aralık 2020, 14:10:49 »
<a href="http://temrinlerim.org/pdf/5_tam_dalga_dogrultmac.pdf" target="_blank">http://temrinlerim.org/pdf/5_tam_dalga_dogrultmac.pdf</a>
Bu iletiye teşekkür edenler: taha126@gmail.com
|
 İletileri Göster
 Faydalı linkler: